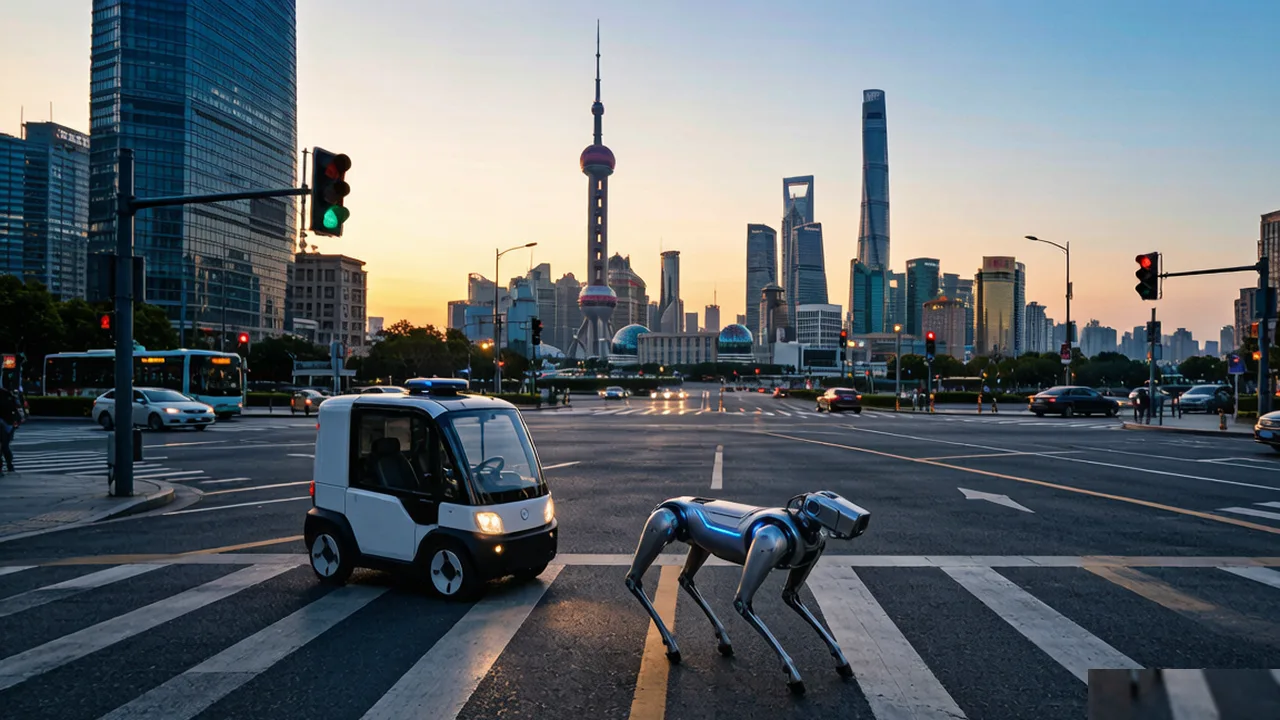
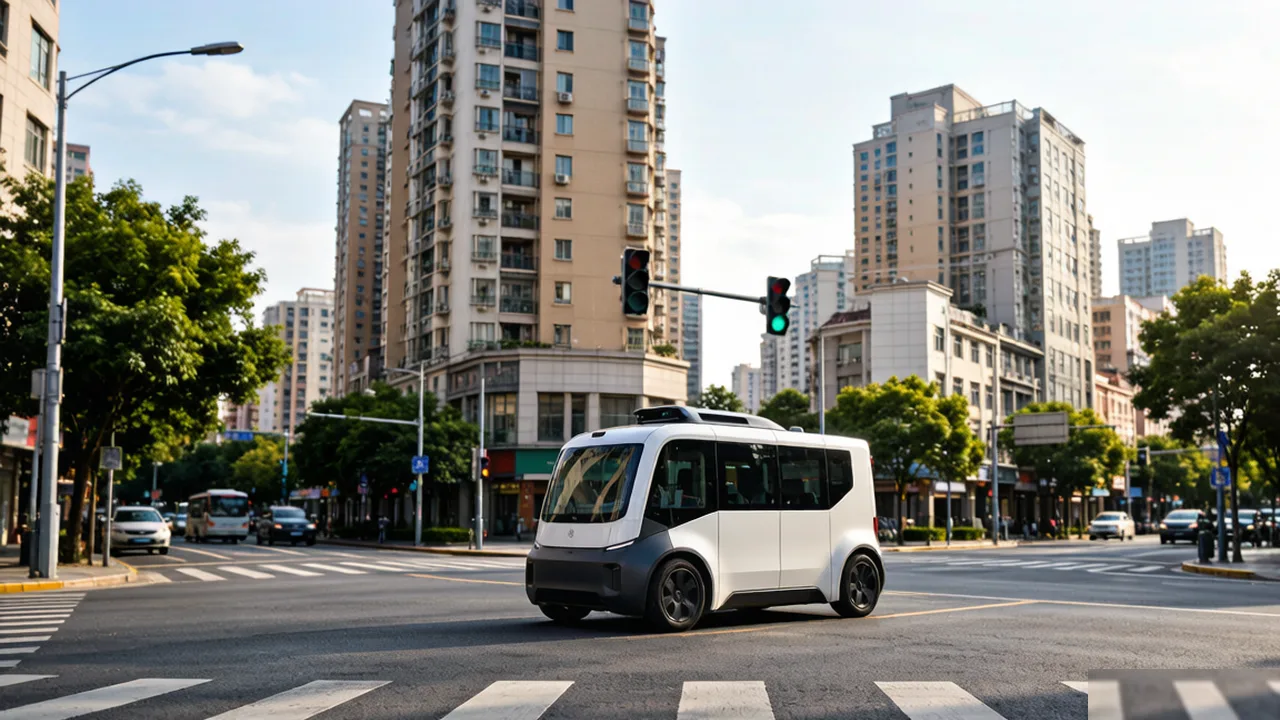
从视觉感知到决策输出,HasMap 控制器为机器人、无人车提供完整的"看-想-动"能力闭环。
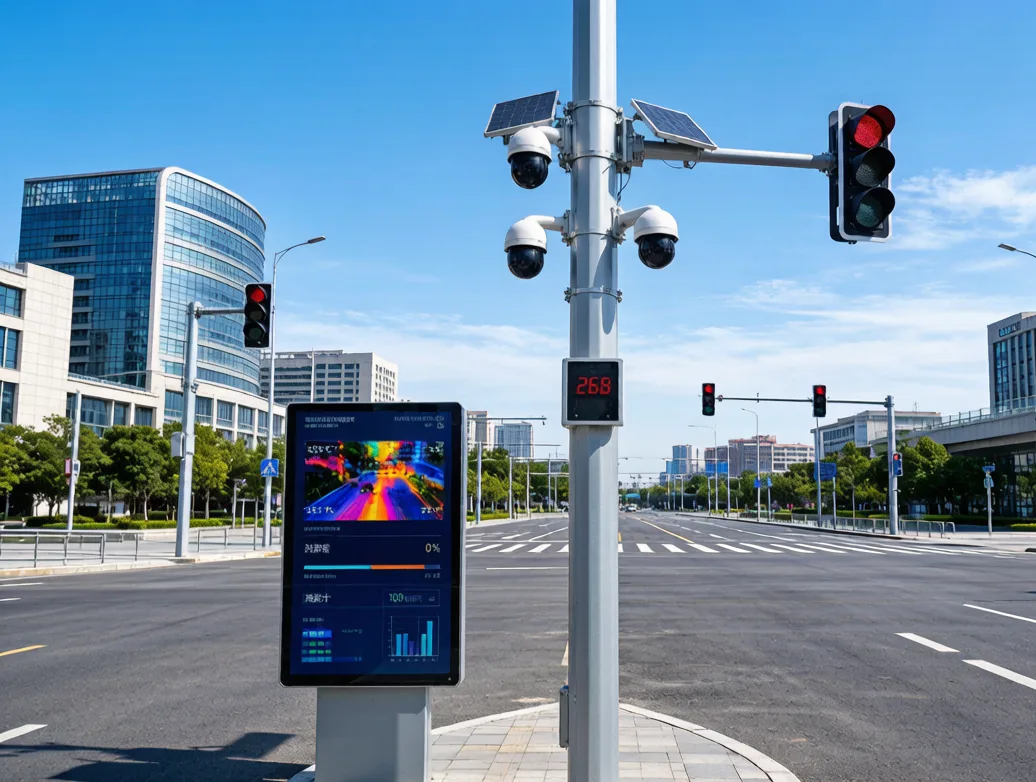
实时视觉检测,红绿灯状态识别 mAP ≥ 0.92,支持复杂光照、遮挡、远距离场景。
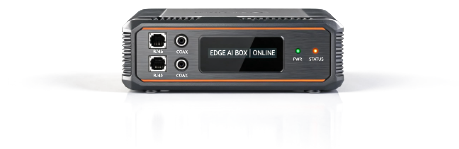
边缘计算模组,本地推理延迟 <50ms,无需云端,断网可用,保护数据隐私。
红停 / 绿行 / 黄减速,基于场景理解的智能决策,支持倒计时、转向灯识别。
支持 MQTT / ROS2 / GPIO / CAN 多协议下发,即装即用,5 分钟完成对接。
从摄像头输入到机器人执行,6 步流水线,端到端延迟 < 80ms。
从硬件感知到云端管理,HasMap 提供完整的产品技术栈,开箱即用。
RGB 摄像头、IR 摄像头、激光雷达多模态数据采集
边缘计算模组,推理加速
通行决策引擎,红停绿行黄减速
多协议下发,5 分钟对接
机器人运动控制,紧急制动
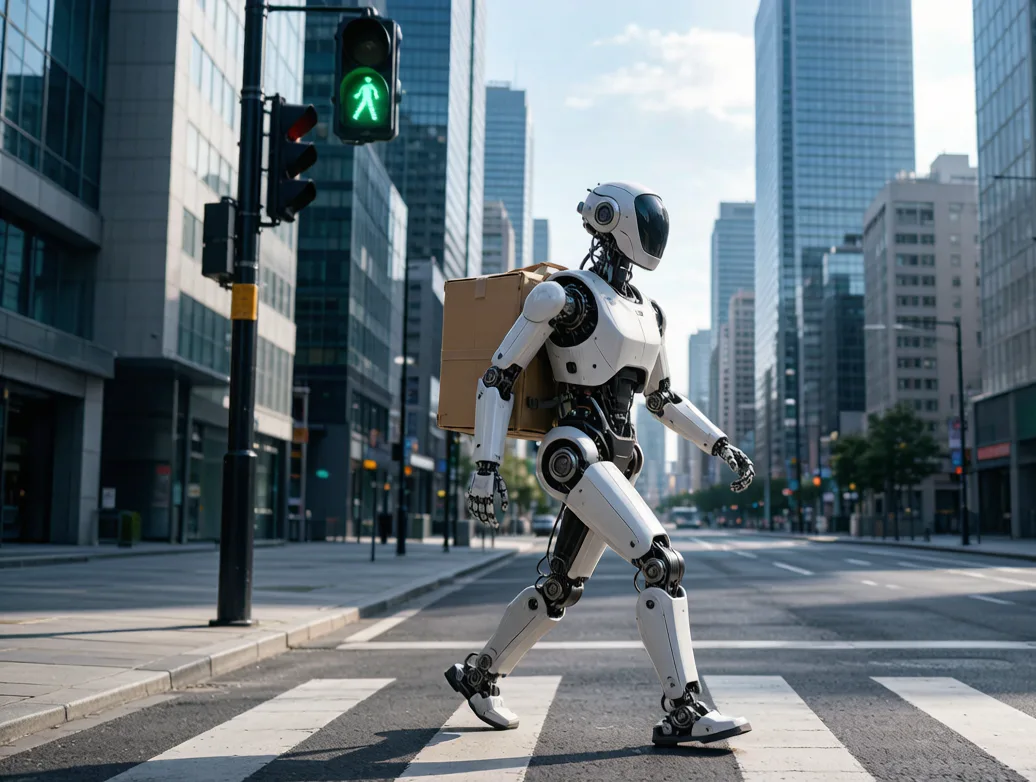
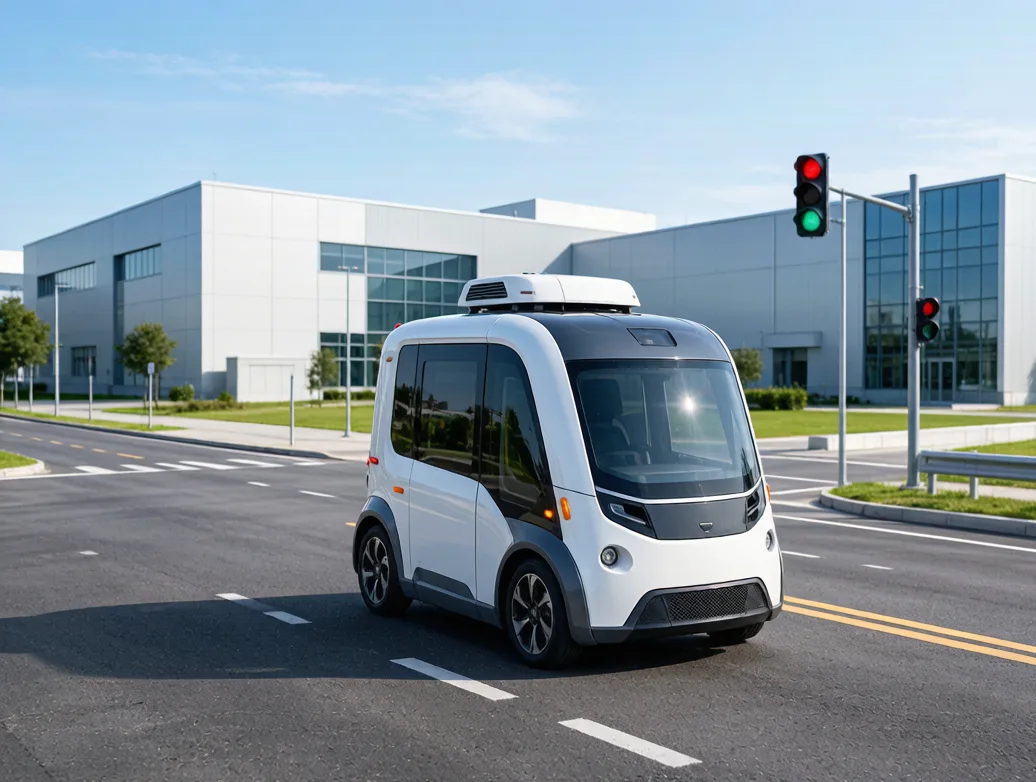
在真实的城市道路环境中,有图 Signal Walk (睿行)控制器如何帮助机器人和无人车识别红绿灯、安全通行。
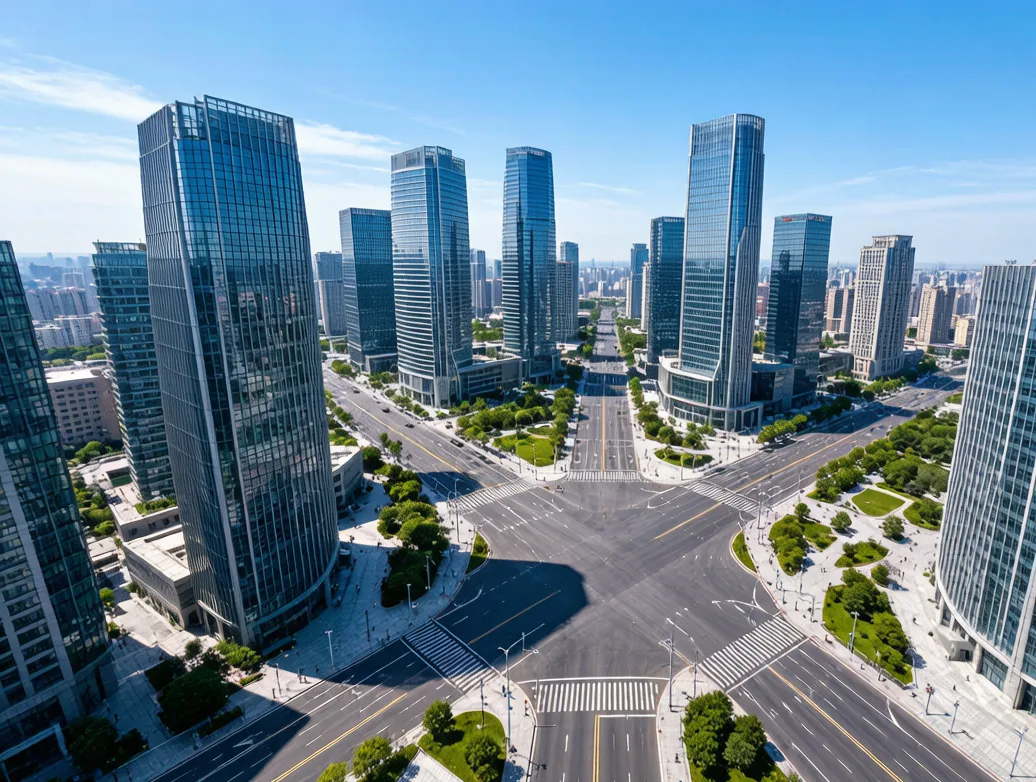
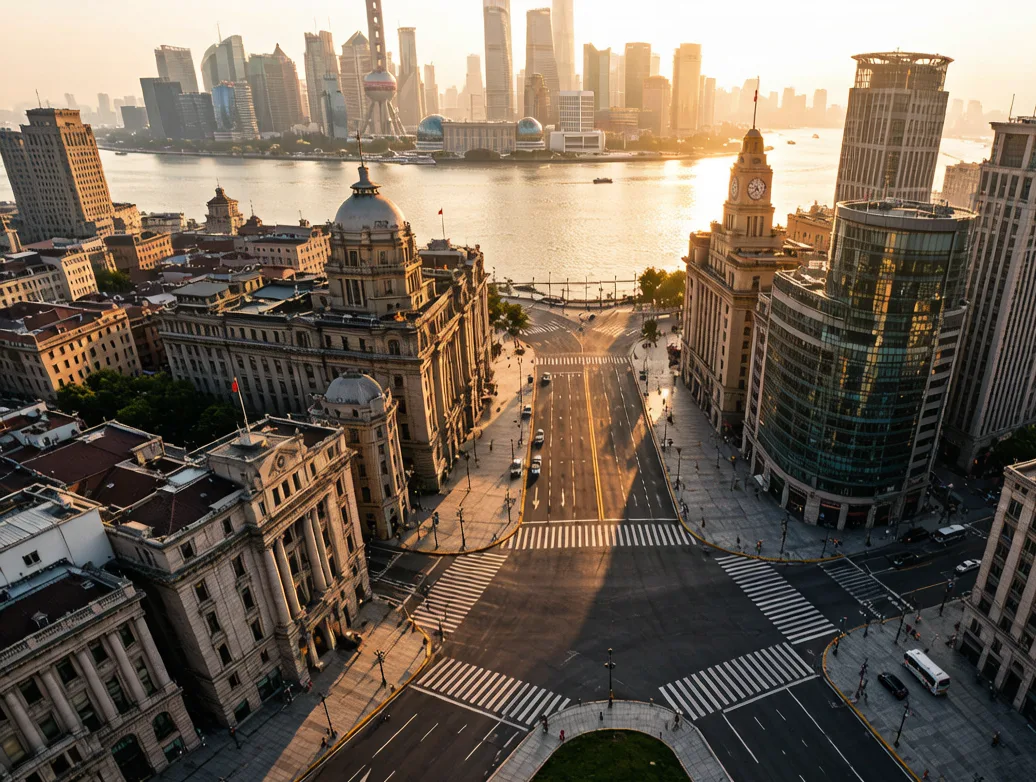
从城市配送到园区巡检,有图 Signal Walk (睿行) 助力自主机器在真实道路环境中安全通行。
每一项数据都经过 72 小时不间断实测验证,可信可查。
与机器人 OEM、无人车厂商、智慧城市运营商深度合作,共建生态。
 四足 / 人形机器人
 人形 / 具身智能
 四足 / 轮足机器人
 人形机器人
 具身大模型
 通用人形机器人
 机械臂 / 协作机器人
 人形机器人
填写信息,我们的工程师将在 24 小时内联系您
感谢您的信任,我们的产品专家将在 24 小时内与您取得联系,为您定制专属演示方案。