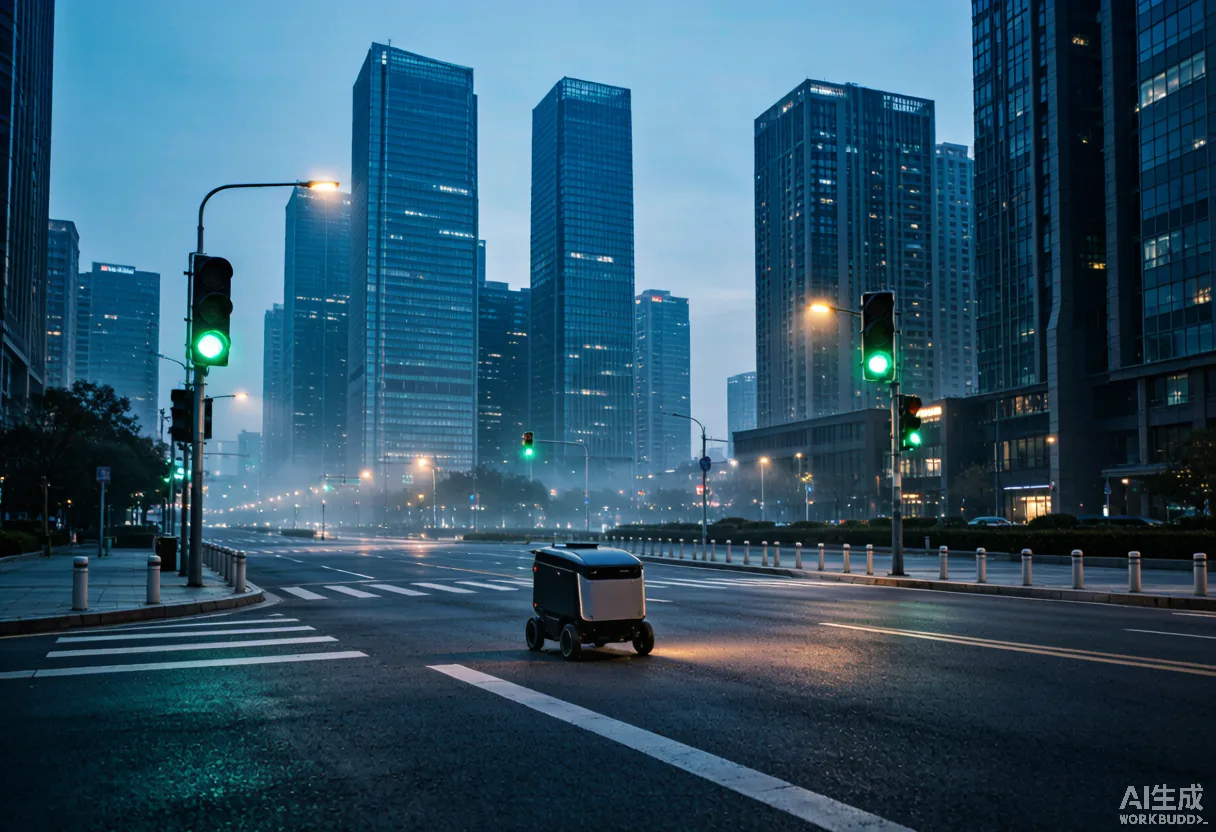
城市配送场景
URBAN DELIVERY · 末端配送 · 即时配送

让配送机器人
安全穿越每一个路口

SignalWalk 城市配送方案,为末端配送机器人提供红绿灯实时感知与通行决策,5km 配送半径全程自主通行,无需人工遥控。

CHALLENGES

行业痛点

配送机器人在城市路口面临三大核心挑战,严重影响运营效率与成本。

01

机器人遇红灯"卡死"

配送机器人到达路口后无法自主判断红绿灯状态,依赖远程遥控或人工跟随,效率极低。

90% 的室外配送机器人需人工介入过路口,单次人工遥控平均耗时 2-3 分钟
02

路口通行效率低下

人工遥控导致配送时效不可控,高峰期路口堆积严重,影响客户体验。

配送时效波动达 ±15-20 分钟,客户投诉率上升 30%
03

多路口管理困难

配送路线覆盖多个路口,每个路口需独立安排人工值守或遥控,成本高昂。

单条配送线路平均经过 8-12 个路口,人力覆盖成本居高不下
SOLUTION

解决方案

SignalWalk 控制器挂载于配送机器人本体,无需改造路口基础设施,即装即用。

部署方式
机器人本体
控制器直接挂载于配送机器人本体,利用机器人供电与通信链路,5 分钟完成对接,无需任何路口改造。
Jetson J3 YOLOv8
01

机器人本体挂载

控制器即装即用,5 分钟完成对接,无需任何路口改造

DETECTION 绿灯 置信度 0.97 COUNTDOWN 23s
02

毫秒级灯态识别

YOLOv8 + 边缘推理,延迟 < 50ms,识别准确率 99%+

决策器 MQTT 5G/WiFi ROS2 DDS 运动控制器 云端管理 DUAL-PROTOCOL
03

双协议兼容

MQTT / ROS2 双协议,主流配送机器人平台开箱即用

WORKFLOW

工作流程

01
路口感知
机器人行至路口,广角摄像头自动捕捉前方红绿灯
02
灯态识别
YOLOv8 实时识别灯态(红/绿/黄),置信度 > 0.95 触发决策
03
通行决策
红灯停车 → 绿灯通行 → 黄灯减速等待
04
指令下发
通过 MQTT/ROS2 向运动控制器发送通行/停车指令
05
状态回传
通行状态实时上传管理后台,运营方可远程监控全车队
ADVANTAGES

核心优势

本地推理,零延迟
Jetson J3 边缘推理,延迟 < 50ms,无需依赖云端网络,离线也可正常工作
无需改造路口
机器人本体部署方案,不依赖路口基础设施,5 分钟完成对接即可上线运营
双协议兼容
MQTT / ROS2 双协议,兼容主流配送机器人平台,开箱即用
SPECIFICATIONS

技术参数

基于 Jetson J3 边缘计算平台,专为配送机器人路口场景优化。

参数指标
红绿灯识别准确率mAP ≥ 0.92
单帧推理延迟< 50ms(Jetson J3)
支持识别范围5 - 50m 可见红绿灯
多目标追踪同时识别 ≤ 4 组红绿灯
通信协议MQTT / ROS2
供电DC 12-24V(机器人本体供电)
防护等级IP65
工作温度-20°C ~ 60°C
兼容性说明:支持主流配送机器人平台(基于 ROS2 / MQTT 通信协议),5 分钟完成硬件对接。如需定制协议适配,请联系技术团队。
VALUE

应用价值

部署 SignalWalk 后,配送机器人的路口通行效率与运营成本显著改善。

0人工介入
机器人路口通行
零人工介入
±3分钟
配送时效波动
从 ±20 分钟降至 ±3 分钟
15-20万/年
单条线路节省
路口值守人力成本
100%
全车队路口通行
状态实时可视

开始配送机器人自主通行

5 分钟完成对接,72 小时出货。
提供免费 POC 测试 + 工程师驻场支持。