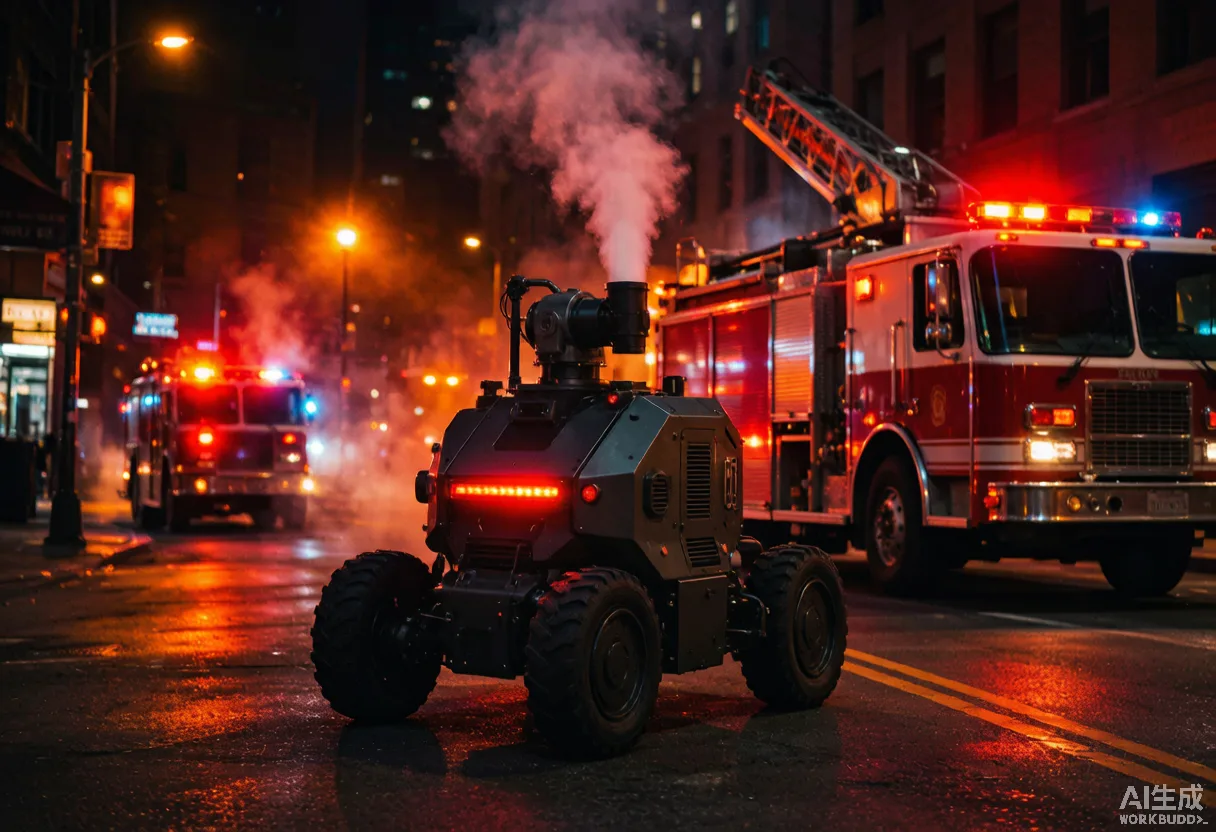
应急通行场景
EMERGENCY · 应急救援 · 特种通行

应急通行,分秒必争

SignalWalk 应急通行方案,为消防/救援机器人提供红绿灯优先感知与协同调度能力,紧急场景下秒级响应,保障救援通道畅通。

CHALLENGES

行业痛点

应急机器人在城市路口面临三大核心挑战,严重影响救援效率与黄金时间。

01

应急机器人被红灯"堵住"

消防/救援机器人到达路口时遇红灯,无法自主判断是否闯红灯通过,等待人工指令延误救援。

应急响应黄金 4 分钟内,路口等待平均损失 45-90 秒
02

缺乏信号灯优先级协同

应急机器人无法与交通信号系统联动,无法触发"绿灯优先"或"全红禁行"。

现有应急优先机制仅覆盖特种车辆(警车/消防车),机器人不在优先队列
03

复杂路口判断困难

多相位信号灯、左转/直行分别控制等复杂路口,人工判断也容易出错。

城市复杂路口占比约 35%,应急场景误判风险高
SOLUTION

解决方案

SignalWalk 控制器挂载于应急机器人本体,配合应急优先通信模块,支持标准/应急双模式切换。

部署方式
机器人本体 + 应急模块
SignalWalk 控制器挂载于应急机器人本体,配合应急优先通信模块,支持标准/应急双模式切换,平时正常巡检、战时快速响应。
STD EMRG 标准模式 应急模式 ! DUAL-MODE SWITCH PRIORITY
01

双模式快速切换

标准/应急模式毫秒切换,优先级信号抢占通道

TRAFFIC 应急 ROBOT REQUEST
02

应急信号优先

应急机器人发起请求,信号灯自动切换为绿灯放行

REAL-TIME MONITOR R1 R2 R3 R4 EMRG ● 4 ONLINE
03

实时位置监控

管理后台实时显示所有应急机器人位置与状态

WORKFLOW

工作流程

01
应急启动
应急机器人收到出警指令,进入"应急模式"
02
策略切换
SignalWalk 切换为应急识别策略:绿灯→立即通行,红灯→识别对向车流是否安全
03
信号协同
通过 MQTT 向路口信号控制器发送"应急优先"请求(需信号系统支持)
04
实时监控
管理后台实时监控应急机器人位置与路口状态
05
模式恢复
应急结束后自动切换回标准通行模式
ADVANTAGES

核心优势

应急策略自适应
应急模式下识别策略自适应,红灯路口增加对向车流判断,保障安全通行
信号系统联动
支持与交通信号系统联动(需信号控制器开放接口),触发绿灯优先
审计合规
全程通行状态记录,含时间戳/灯态/决策依据,满足应急审计合规要求
SPECIFICATIONS

技术参数

基于 Jetson J3 边缘计算平台,专为应急机器人通行场景优化。

参数指标
应急模式识别延迟< 30ms(优先推理通道)
红灯安全判断识别对向车流状态 + 信号灯相位综合判定
应急优先请求MQTT 指令 → 信号控制器(需接口支持)
模式切换标准/应急一键切换,切换时间 < 1s
通行记录全程状态记录,含时间戳/灯态/决策依据
部署形态机器人本体(推荐)
防护等级IP67(应急场景高防护)
兼容性说明:应急优先请求需交通信号控制器开放 MQTT 接口支持。标准/应急模式自动切换,无需人工干预。如需定制协议适配,请联系技术团队。
VALUE

应用价值

部署 SignalWalk 后,应急机器人路口通行效率显著提升,黄金救援时间得到保障。

<5
路口等待
从 45-90 秒降至 < 5 秒
100%
审计合规
全程决策留痕,满足应急审计
2模式
标准/应急双模式
平时巡检、战时救援
60+
黄金时间
黄金 4 分钟内多争取 60+ 秒

为应急机器人配备通行能力

5 分钟完成对接,72 小时出货。
提供免费 POC 测试 + 工程师驻场支持。